

IEEE/RSJ Int. Conf. on Intelligent Robots and Systems(IROS) 게재 승인
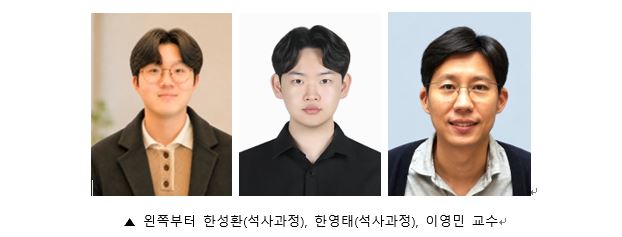
한성환 석사과정생(제1 저자), 한영태 석사과정생, 그리고 이영민 교수(교신저자)의 논문이 로봇 및 자동화 분야 국제 저명 학회인
IEEE/RSJ Int. Conf. on Intelligent Robots and Systems(IROS)에 게재 승인되었다.
본 논문은 2026년 9월 27일부터 10월 1일까지 미국 피츠버그에서 개최된 IROS 2026에서 발표되었다.
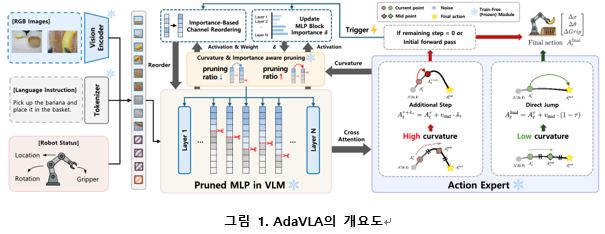
“AdaVLA: Adaptive Step Flow Matching for Training-free Acceleration of Vision-Language-Action Models”라는
제목의 논문으로 발표된 본 연구에서는, 거대한 Vision-Language Model(VLM)과 더불어 Flow Matching을 통해
로봇의 액션을 생성하는 Vision Language Action (VLA) 모델에서 발생하는 추론 병목을 해소하는 과정에서
모델의 출력에 대한 확신도(Confident)를 고려하여 모델 성능의 저하를 최소화하면서도 추론 시간뿐만 아니라 에너지 소모량도 줄일 수 있음을 보였다.
기존의 이미지 분류 연구에서는 정답 클래스와 오답 클래스에 대한 모델의 예측 확률값을 기반으로 모델의 확신도를 사용하였으나,
VLA는 본질적으로 생성 모델이기에 기존 연구를 활용할 수가 없었다. 본 연구에서는 Flow Matching 기반의 VLA들이 노이즈에서 액션으로 가는
직선 경로를 유도하는 벡터장을 학습한다는 것에 주목하여, 실제 추론 과정에서 발생하는 Noise에서 액션을 생성하는 경로의 곡률(Curvature)을
모델의 확신도로서 사용하였다. 이를 통해 모델의 확신도가 높을 때는 바로 최종 액션 상태로 (1) 연산을 건너뛰거나,
(2) VLM의 MLP 레이어의 채널들을 덜 사용하는, 입력 난이도에 따른 적응형 추론이 가능하게 했다.
엣지 디바이스인 Jetson Orin AGX에서, 잘 알려진 VLA 모델인 π0.5, X-VLA로 시뮬레이션 벤치마크인 LIBERO를 수행했을 때
각각 1.87배와 2.24배의 추론시간 단축을 달성하였고, 실제 로봇을 활용한 벤치마크에서도 성공률 저하를 최소화하며 1.65배의 추론가속을 달성하였다.
이영민 교수는 “본 연구는 정확하면서도 효율적인 적응형 VLA 추론 달성을 위해, Curvature를 확신도의 지표로 제안하고,
그 효용성을 실제 로봇에서 보였다는 점에서 큰 의의가 있다” 고 밝혔다.
참고자료:
IROS 학회: https://2026.ieee-iros.org
고성능 인공지능 시스템 연구실: https://aisys.sogang.ac.kr